Exposé complet — objectif 10 minutes
0:00 → 1:00
Introduction — le GPS ne « voit » pas notre position
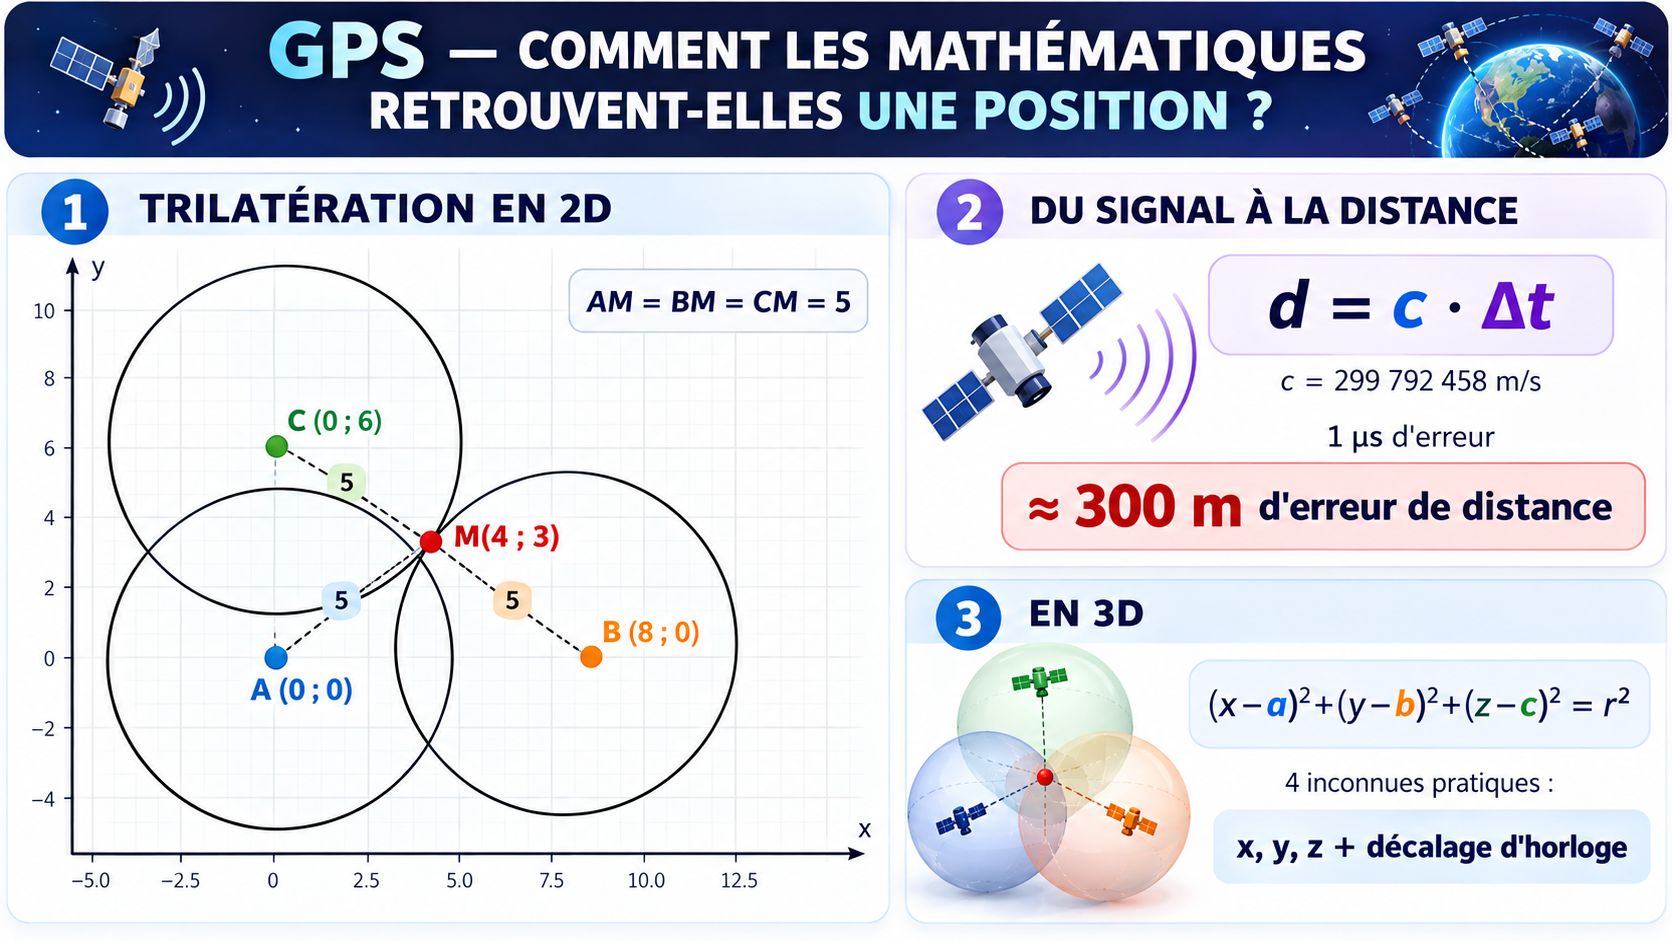
Quand un téléphone affiche notre position sur une carte, on pourrait croire qu’un satellite lui envoie directement des coordonnées. En réalité, le récepteur estime surtout le temps mis par plusieurs signaux radio pour arriver jusqu’à lui. À partir de ces temps, il calcule des distances, puis cherche la position compatible avec toutes ces distances.
Ma problématique est donc : comment les mathématiques permettent-elles à un GPS de déterminer notre position ?
Je vais montrer que le principe repose sur la géométrie des cercles et des sphères, les coordonnées dans l’espace, des systèmes d’équations et une mesure extrêmement précise du temps.
1:00 → 2:10
1. Une distance ne donne pas une position unique
Supposons qu’un point \(A\) soit connu et que ma distance à ce point soit \(r\). Dans le plan, toutes les positions possibles se trouvent sur un cercle de centre \(A\) et de rayon \(r\). Dans l’espace, elles forment une sphère.
Si un satellite est situé en \(S(a;b;c)\) et le récepteur en \(M(x;y;z)\), alors \(SM=r\) donne
\[
\boxed{(x-a)^2+(y-b)^2+(z-c)^2=r^2}.
\]
Chaque satellite fournit donc une contrainte géométrique : le récepteur doit se trouver sur une sphère centrée sur ce satellite.
2:10 → 3:35
2. Comprendre la trilatération avec un exemple en 2D
Prenons trois balises :
\[
A(0;0),\qquad B(8;0),\qquad C(0;6).
\]
Le récepteur mesure \(MA=MB=MC=5\). Si \(M(x;y)\), alors
\[
x^2+y^2=25,
\]
\[
(x-8)^2+y^2=25,
\]
et
\[
x^2+(y-6)^2=25.
\]
Soustrayons les deux premières équations :
\[
(x-8)^2-x^2=0.
\]
En développant :
\[
x^2-16x+64-x^2=0,
\]
donc
\[
\boxed{x=4}.
\]
Puis \(4^2+y^2=25\), donc \(y^2=9\). Les deux premiers cercles donnent \(y=3\) ou \(y=-3\). La troisième équation élimine \(y=-3\), et finalement :
\[
\boxed{M(4;3)}.
\]
3:35 → 4:40
3. Pourquoi soustraire les équations est-il si efficace ?
Chaque équation de cercle ou de sphère est quadratique : elle contient des termes en \(x^2\), \(y^2\), et dans l’espace \(z^2\). Mais lorsque l’on soustrait deux équations de distances, ces termes carrés communs disparaissent.
Dans notre exemple, la différence conduit à
\[
-16x+64=0.
\]
Cette idée se généralise en trois dimensions. Soustraire les équations de deux sphères élimine \(x^2+y^2+z^2\). On obtient alors une équation affine, géométriquement celle d’un plan. Plusieurs mesures permettent donc de transformer un problème géométrique non linéaire en un système beaucoup plus simple.
4:40 → 5:50
4. Comment le GPS obtient-il les distances ?
Le récepteur ne mesure évidemment pas la distance avec une règle. Il utilise le temps de propagation du signal radio.
La relation est :
\[
\boxed{d=c\,\Delta t},
\]
où \(c=299\,792\,458\text{ m/s}\) est la vitesse de la lumière.
Si le signal met \(0{,}07\) seconde à arriver, la distance correspondante est de l’ordre de
\[
3\times10^8\times0{,}07\approx2{,}1\times10^7\text{ m},
\]
soit environ 21 000 km. Cela correspond à l’ordre de grandeur de satellites de navigation en orbite moyenne. Le principe est donc simple, mais il exige une mesure du temps extrêmement précise.
5:50 → 6:50
5. Une microseconde peut produire des centaines de mètres d’erreur
Prenons une erreur temporelle de seulement
\[
1\,\mu s=10^{-6}\text{ s}.
\]
Alors
\[
\Delta d=c\times10^{-6}
=299\,792\,458\times10^{-6}
\approx299{,}8\text{ m}.
\]
Ainsi :
\[
\boxed{1\,\mu s\text{ d’erreur }\approx300\text{ m d’erreur de distance}.}
\]
À l’échelle d’une nanoseconde, on obtient encore environ 30 centimètres. Cela explique pourquoi le temps est une donnée aussi importante que les coordonnées géométriques dans un système de navigation par satellites.
6:50 → 8:00
6. Pourquoi faut-il au moins quatre satellites en pratique ?
Avec trois coordonnées inconnues \(x\), \(y\) et \(z\), on pourrait penser que trois satellites suffisent. Géométriquement, trois sphères peuvent effectivement réduire la position à un très petit nombre de possibilités.
Mais le récepteur possède une horloge beaucoup moins précise que les horloges atomiques des satellites. Son temps présente donc un décalage inconnu. En pratique, le système doit déterminer quatre inconnues :
\[
\boxed{x,\ y,\ z,\ \delta t}.
\]
Le quatrième satellite apporte une quatrième relation permettant d’estimer aussi ce décalage d’horloge. Les agences spatiales présentent donc quatre satellites comme le minimum pratique pour obtenir simultanément la position tridimensionnelle et la correction temporelle.
On parle souvent de pseudo-distances, car les distances déduites des temps sont encore affectées par l’erreur d’horloge et d’autres perturbations.
8:00 → 8:50
7. Trilatération ou triangulation ?
On entend souvent dire qu’un GPS « triangule » notre position. Pourtant, le terme mathématique le plus adapté est trilatération. La triangulation repose principalement sur la mesure d’angles ; la trilatération repose sur des distances à des points connus.
Dans le GPS, les satellites transmettent leur position et une information temporelle ; le récepteur déduit des distances puis cherche une position compatible avec ces mesures. Il s’agit donc bien d’un problème fondé sur des distances.
8:50 → 9:35
8. Pourquoi utiliser plus de quatre satellites ?
Quatre satellites donnent le minimum pratique, mais un récepteur moderne en utilise souvent davantage. Cela permet de réduire l’effet des erreurs de mesure et d’améliorer la précision.
Dans la réalité, les sphères ne se coupent pas toutes exactement en un même point. Les signaux peuvent être retardés par l’atmosphère, réfléchis par des bâtiments ou reçus avec une géométrie de satellites peu favorable. Le problème devient alors un problème d’approximation : on cherche la position qui correspond le mieux à l’ensemble des mesures disponibles.
En réalité, le calcul effectué par un récepteur ne se contente pas d’une intersection géométrique parfaite. Avec cinq, six ou dix satellites, il dispose de davantage de relations que d’inconnues. Les mesures étant légèrement incompatibles entre elles, il cherche une position qui minimise globalement les écarts. On retrouve ainsi une idée générale des mathématiques appliquées : lorsqu’un modèle exact n’est plus possible à cause du bruit de mesure, on cherche la meilleure approximation.
La disposition des satellites dans le ciel compte également. S’ils sont tous regroupés dans la même direction, les mesures apportent moins d’information géométrique que s’ils sont largement répartis. La précision dépend donc non seulement du nombre de satellites, mais aussi de leur configuration.
9:35 → 10:00
Conclusion — des temps de parcours deviennent des coordonnées
Le GPS transforme d’abord un temps en distance grâce à
\[
d=c\Delta t.
\]
Puis chaque distance fournit une sphère :
\[
(x-a)^2+(y-b)^2+(z-c)^2=r^2.
\]
Plusieurs sphères permettent de déterminer la position, tandis qu’un quatrième satellite corrige l’erreur d’horloge du récepteur.
Il faut enfin rappeler que les coordonnées calculées ne sont pas immédiatement une adresse sur une carte. Le récepteur obtient d’abord une position dans un repère lié à la Terre, puis le système la convertit en latitude, longitude et altitude. Autrement dit, la géométrie fournit la position ; la cartographie lui donne ensuite un sens pour l’utilisateur.
Ce sujet montre aussi pourquoi la géométrie analytique est si puissante : une position réelle devient un triplet de nombres, une distance devient une équation, et plusieurs contraintes géométriques deviennent un système à résoudre. Le GPS est donc un exemple concret où des objets très abstraits du cours — coordonnées, distances et équations — produisent directement une information utilisable dans la vie quotidienne.
La conclusion est donc :
\[
\boxed{\text{le GPS convertit des mesures de temps en un problème de géométrie dans l’espace}.}
\]
Ce sont les distances, les coordonnées et les systèmes d’équations qui transforment les signaux des satellites en une position sur une carte.
Calibration : environ 1061 mots hors formules. L’exemple 2D, le passage aux sphères et le rôle du quatrième satellite donnent un fil clair et progressif.
15 questions possibles du jury — avec réponses
1. Pourquoi une seule distance ne suffit-elle pas ?
Si un satellite est en \(S(a;b;c)\) et que la distance mesurée vaut \(r\), alors la position \(M(x;y;z)\) vérifie
\[
\boxed{(x-a)^2+(y-b)^2+(z-c)^2=r^2}.
\]
Cette équation décrit une sphère entière : il existe donc une infinité de positions possibles. Une seule distance ne suffit pas à déterminer un point unique.
2. Pourquoi parle-t-on de trilatération ?
La trilatération détermine une position à partir de distances à des points connus. La triangulation repose principalement sur des mesures d’angles. Le GPS exploite avant tout des pseudo-distances déduites du temps de propagation des signaux.
3. Quelle équation représente une sphère ?
Une sphère de centre \(S(a;b;c)\) et de rayon \(r\) est l’ensemble des points \(M(x;y;z)\) tels que
\[
SM=r.
\]
En utilisant la formule de distance :
\[
SM^2=(x-a)^2+(y-b)^2+(z-c)^2.
\]
Donc
\[
\boxed{(x-a)^2+(y-b)^2+(z-c)^2=r^2}.
\]
4. Pourquoi soustraire deux équations de sphères ?
Après développement, chacune contient les mêmes termes \(x^2+y^2+z^2\). En soustrayant les deux équations, ces termes s’annulent. Par exemple, dans le plan :
\[
x^2+y^2=25
\]
et
\[
(x-8)^2+y^2=25.
\]
La différence donne
\[
x^2-16x+64+y^2-(x^2+y^2)=0,
\]
donc
\[
\boxed{x=4}.
\]
On transforme ainsi deux équations quadratiques en une équation affine.
5. Comment le GPS transforme-t-il un temps en distance ?
On utilise
\[
\boxed{d=c\,\Delta t},
\]
où \(c=299\,792\,458\ \mathrm{m\,s^{-1}}\). Si le signal met par exemple \(0{,}07\) s à arriver :
\[
d\approx 3\times10^8\times0{,}07
=2{,}1\times10^7\ \mathrm{m},
\]
soit environ
\[
\boxed{21\,000\ \mathrm{km}}.
\]
6. Pourquoi le temps doit-il être mesuré avec une très grande précision ?
Une erreur de \(1\,\mu\mathrm{s}=10^{-6}\,\mathrm{s}\) produit une erreur de distance
\[
\Delta d
=299\,792\,458\times10^{-6}
=299{,}792458\ \mathrm{m}.
\]
Donc
\[
\boxed{1\,\mu\mathrm{s}\approx300\ \mathrm{m}}.
\]
Une erreur temporelle minuscule peut donc produire une erreur spatiale importante.
7. Pourquoi trois satellites ne suffisent-ils pas toujours ?
Dans l’espace, on cherche trois coordonnées \(x\), \(y\) et \(z\), mais l’horloge du récepteur possède aussi un décalage inconnu \(\delta t\). Cela fait donc quatre inconnues :
\[
\boxed{x,\ y,\ z,\ \delta t}.
\]
Il faut une quatrième mesure indépendante pour déterminer simultanément la position et la correction d’horloge.
8. Que fournit le quatrième satellite ?
Il fournit une quatrième pseudo-distance. Cette relation supplémentaire permet notamment de déterminer le décalage temporel \(\delta t\) du récepteur en même temps que ses trois coordonnées spatiales.
9. Qu’est-ce qu’une pseudo-distance ?
La distance brute est calculée à partir du temps :
\[
\rho=c\,\Delta t.
\]
Mais cette valeur contient notamment l’erreur d’horloge du récepteur et d’autres perturbations. Elle n’est donc pas encore exactement la distance géométrique au satellite : on parle de pseudo-distance.
10. Pourquoi les satellites ont-ils des horloges atomiques ?
Parce que la précision temporelle est déterminante. À titre d’ordre de grandeur,
\[
1\ \mathrm{ns}=10^{-9}\ \mathrm{s}
\]
correspond déjà à
\[
299\,792\,458\times10^{-9}
\approx0{,}300\ \mathrm{m}.
\]
Une nanoseconde représente donc environ
\[
\boxed{30\ \mathrm{cm}}
\]
de parcours lumineux.
11. Pourquoi utiliser plus de quatre satellites ?
Quatre satellites constituent le minimum pratique pour quatre inconnues. Avec davantage de satellites, on dispose de plus d’équations que d’inconnues. Comme les mesures sont imparfaites, on peut alors rechercher la position qui ajuste le mieux l’ensemble des pseudo-distances et ainsi améliorer la précision.
12. Pourquoi les sphères réelles ne se coupent-elles pas exactement en un seul point ?
Parce que les pseudo-distances comportent des erreurs : retards atmosphériques, réflexions sur les bâtiments, bruit de mesure, erreur résiduelle d’horloge, etc. Les équations ne sont donc pas parfaitement compatibles ; le récepteur recherche une solution approchée.
13. Dans votre exemple, pourquoi les trois distances valent-elles 5 ?
Pour \(M(4;3)\) :
\[
AM=\sqrt{(4-0)^2+(3-0)^2}
=\sqrt{16+9}
=\boxed{5}.
\]
De même,
\[
BM=\sqrt{(4-8)^2+(3-0)^2}
=\sqrt{16+9}
=\boxed{5},
\]
et
\[
CM=\sqrt{(4-0)^2+(3-6)^2}
=\sqrt{16+9}
=\boxed{5}.
\]
Le point \(M(4;3)\) appartient donc bien aux trois cercles.
14. Quel rôle jouent les coordonnées ?
Elles transforment la géométrie en algèbre. Une distance devient une équation comme
\[
(x-a)^2+(y-b)^2+(z-c)^2=r^2,
\]
puis plusieurs mesures donnent un système d’équations dont les inconnues sont les coordonnées du récepteur.
15. Quelle idée mathématique principale retenez-vous ?
Le GPS effectue la chaîne suivante :
\[
\boxed{\mathrm{temps}\ \longrightarrow\ \mathrm{distance}\ \longrightarrow\ \mathrm{sphères}\ \longrightarrow\ \mathrm{position}}.
\]
Il transforme ainsi des mesures physiques en un problème de géométrie analytique dans l’espace.