Problématique et mathématiques mobilisées
Comment déterminer l’instant où deux objets mobiles de l’espace sont au plus près et décider si une surveillance renforcée est nécessaire ?
Vecteurs de l’espaceReprésentation paramétriqueProduit scalaireDérivationDistance minimale
Exemple entièrement fictif dans un repère local : on approxime les mouvements par des trajectoires rectilignes sur quelques minutes. Un rapprochement à 4,33 km n’est pas une collision. Le risque réel exige les incertitudes orbitales.
Exposé complet — environ 10 minutes
Cette trame est écrite pour être comprise et reformulée à l’oral. Les formules importantes peuvent être affichées sur le support pendant la présentation.
00:00–01:05Introduction — deux chemins, une seule horloge
Deux satellites peuvent parcourir des routes spatiales qui semblent se croiser sur un écran. Faut-il en conclure qu’ils vont entrer en collision ? Non : il faut encore qu’ils se trouvent au même endroit au même instant. Même deux trajectoires qui ne se coupent pas peuvent s’approcher assez pour déclencher une surveillance. Je vais montrer comment les vecteurs de l’espace et la dérivation permettent de rechercher la distance minimale entre deux objets, puis pourquoi ce calcul n’est qu’une première étape. Mon exemple est volontairement fictif : les positions seront données dans un repère local sur quelques minutes, et non par les véritables équations d’une orbite.
01:05–02:10Modéliser les positions à un même instant
Prenons un repère orthonormé de l’espace, avec des distances en kilomètres et un temps \(t\) en minutes depuis le début de l’observation. Le premier objet suit la position \[A(t)=(2t;0;0).\] Le second suit \[B(t)=(12-t;6-2t;4).\] Les coordonnées évoluent de manière affine : les vitesses sont supposées constantes sur la courte période considérée. Cela revient à utiliser des représentations paramétriques de deux mouvements. La coordonnée verticale de \(B\) vaut constamment 4 km ; celle de \(A\) vaut 0. Dès le départ, on sait donc que les deux objets ne pourront jamais occuper exactement le même point dans ce modèle. Mais leur distance peut néanmoins devenir petite.
02:10–03:15La différence de deux vecteurs donne la distance
Pour connaître la distance, je calcule d’abord le vecteur \(\overrightarrow{A(t)B(t)}\), qui vaut \[(12-3t;\ 6-2t;\ 4).\] Dans un repère orthonormé, la norme d’un vecteur se calcule à partir de la somme des carrés de ses coordonnées. Ainsi, la distance \(d(t)\) vérifie \[d(t)^2=(12-3t)^2+(6-2t)^2+4^2.\] Après développement : \[\boxed{d(t)^2=13t^2-96t+196}.\] Je préfère chercher le minimum du carré de la distance plutôt que celui de la racine : les deux sont atteints au même instant, puisque la fonction racine carrée est strictement croissante sur les nombres positifs. C’est une simplification puissante.
03:15–04:20Calculer l’instant du rapprochement maximal
Notons \(q(t)=d(t)^2=13t^2-96t+196\). Sa dérivée est \[q'(t)=26t-96.\] Cette expression est négative avant \(t=48/13\) et positive ensuite. La distance diminue donc jusqu’à cet instant, puis augmente : les satellites se rapprochent avant de s’éloigner. Nous avons trouvé l’instant de plus proche approche : \[\boxed{t_*=\frac{48}{13}\approx3{,}69\text{ minutes}}.\] Ce raisonnement montre aussi qu’il s’agit du minimum unique, parce que \(q\) est une fonction du second degré dont le coefficient de \(t^2\) est strictement positif. La représentation graphique montre un creux très net.
04:20–05:25Déterminer la distance minimale
Il reste à remplacer \(t_*\) dans la formule. On obtient, en calcul exact, \[d(t_*)^2=\frac{244}{13}.\] D’où \[\boxed{d_{\min}=\sqrt{\frac{244}{13}}\approx4{,}33\text{ km}}.\] Cette réponse est plus intéressante que l’affirmation « les trajectoires semblent proches ». Elle donne une valeur et un instant, avec des unités. Comme l’écart vertical reste égal à 4 km, une distance totale de 4,33 km est cohérente : la distance ne pourrait jamais descendre en dessous de 4 km. Le dessin projeté sur un écran en deux dimensions ne montre pas tout ce décalage ; il faut conserver les trois coordonnées pour ne pas se tromper.
05:25–06:30Installer un seuil de surveillance fictif
Dans ce laboratoire, je choisis un seuil de 5 kilomètres, uniquement pour illustrer un déclenchement d’alerte. Il ne s’agit pas d’une règle générale de l’industrie spatiale. Nous cherchons quand \(d(t)<5\), ou, de façon équivalente, quand \[13t^2-96t+196<25.\] Il faut donc résoudre \(13t^2-96t+171<0\). Le discriminant vaut \(324\), donc les racines sont \(3\) et \(57/13\approx4{,}38\). L’inégalité est vraie entre ces deux nombres. Autrement dit, la distance devient inférieure à 5 km entre 3,00 et 4,38 minutes après le début du modèle. Ce créneau serait celui d’une surveillance renforcée, pas d’une collision certaine.
06:30–07:35Pourquoi la simultanéité est essentielle
Sur un graphique de trajectoires, on peut dessiner les ensembles de points traversés par deux objets et regarder s’ils se recoupent. Cela ne dit pas à quels instants ces points sont atteints. La vraie grandeur est \(\|B(t)-A(t)\|\), avec le même paramètre temporel dans les deux positions. Utiliser \(A(t)\) et \(B(s)\) en choisissant séparément \(t\) et \(s\) reviendrait à comparer une photo du premier satellite lundi à celle du second mardi. Ce ne serait pas un risque de collision. On rencontre la même question dans les problèmes de trains, d’avions ou de drones, dès que deux mouvements doivent être coordonnés.
07:35–08:45Du modèle scolaire à la surveillance spatiale
Dans la réalité, les satellites ne suivent pas des droites sur de longues durées : leur mouvement dépend notamment de la gravitation, de leur orbite et de perturbations. Surtout, les positions futures sont connues avec des incertitudes. Les organismes chargés de la sécurité spatiale commencent par identifier les rapprochements, puis évaluent un risque probabiliste à partir des trajectoires prédites et de leurs incertitudes. La NASA distingue clairement l’alerte de proximité et le calcul d’une probabilité de collision. Notre minimum de distance est donc une information géométrique indispensable, mais absolument pas une probabilité de choc. Une décision de manœuvre demanderait d’autres données et des modèles beaucoup plus complets.
08:45–10:00Conclusion — du dessin à la décision prudente
Nous avons répondu à la question initiale à l’aide de quatre outils simples : des coordonnées dans l’espace, la différence de deux vecteurs, une distance euclidienne et le minimum d’un polynôme du second degré. Notre exemple prévoit un plus proche passage au bout de 3,69 minutes, à environ 4,33 km, et un séjour sous un seuil scolaire de 5 km entre 3,00 et 4,38 minutes. Le calcul est rigoureux dans les hypothèses du modèle. Mais prévenir une collision réelle impose d’ajouter des informations sur les dimensions des objets, les erreurs de mesure, les prédictions orbitales et les possibilités de manœuvre. Les mathématiques ne servent donc pas seulement à prévoir ; elles aident aussi à savoir quand une prévision ne suffit pas.
Support visuel à reconstruire en 20 minutes
Sur une feuille, reprends seulement les éléments indispensables du graphique ci-dessous : axes ou schéma, paramètres, résultat principal et interprétation. La lisibilité compte davantage que les décorations.
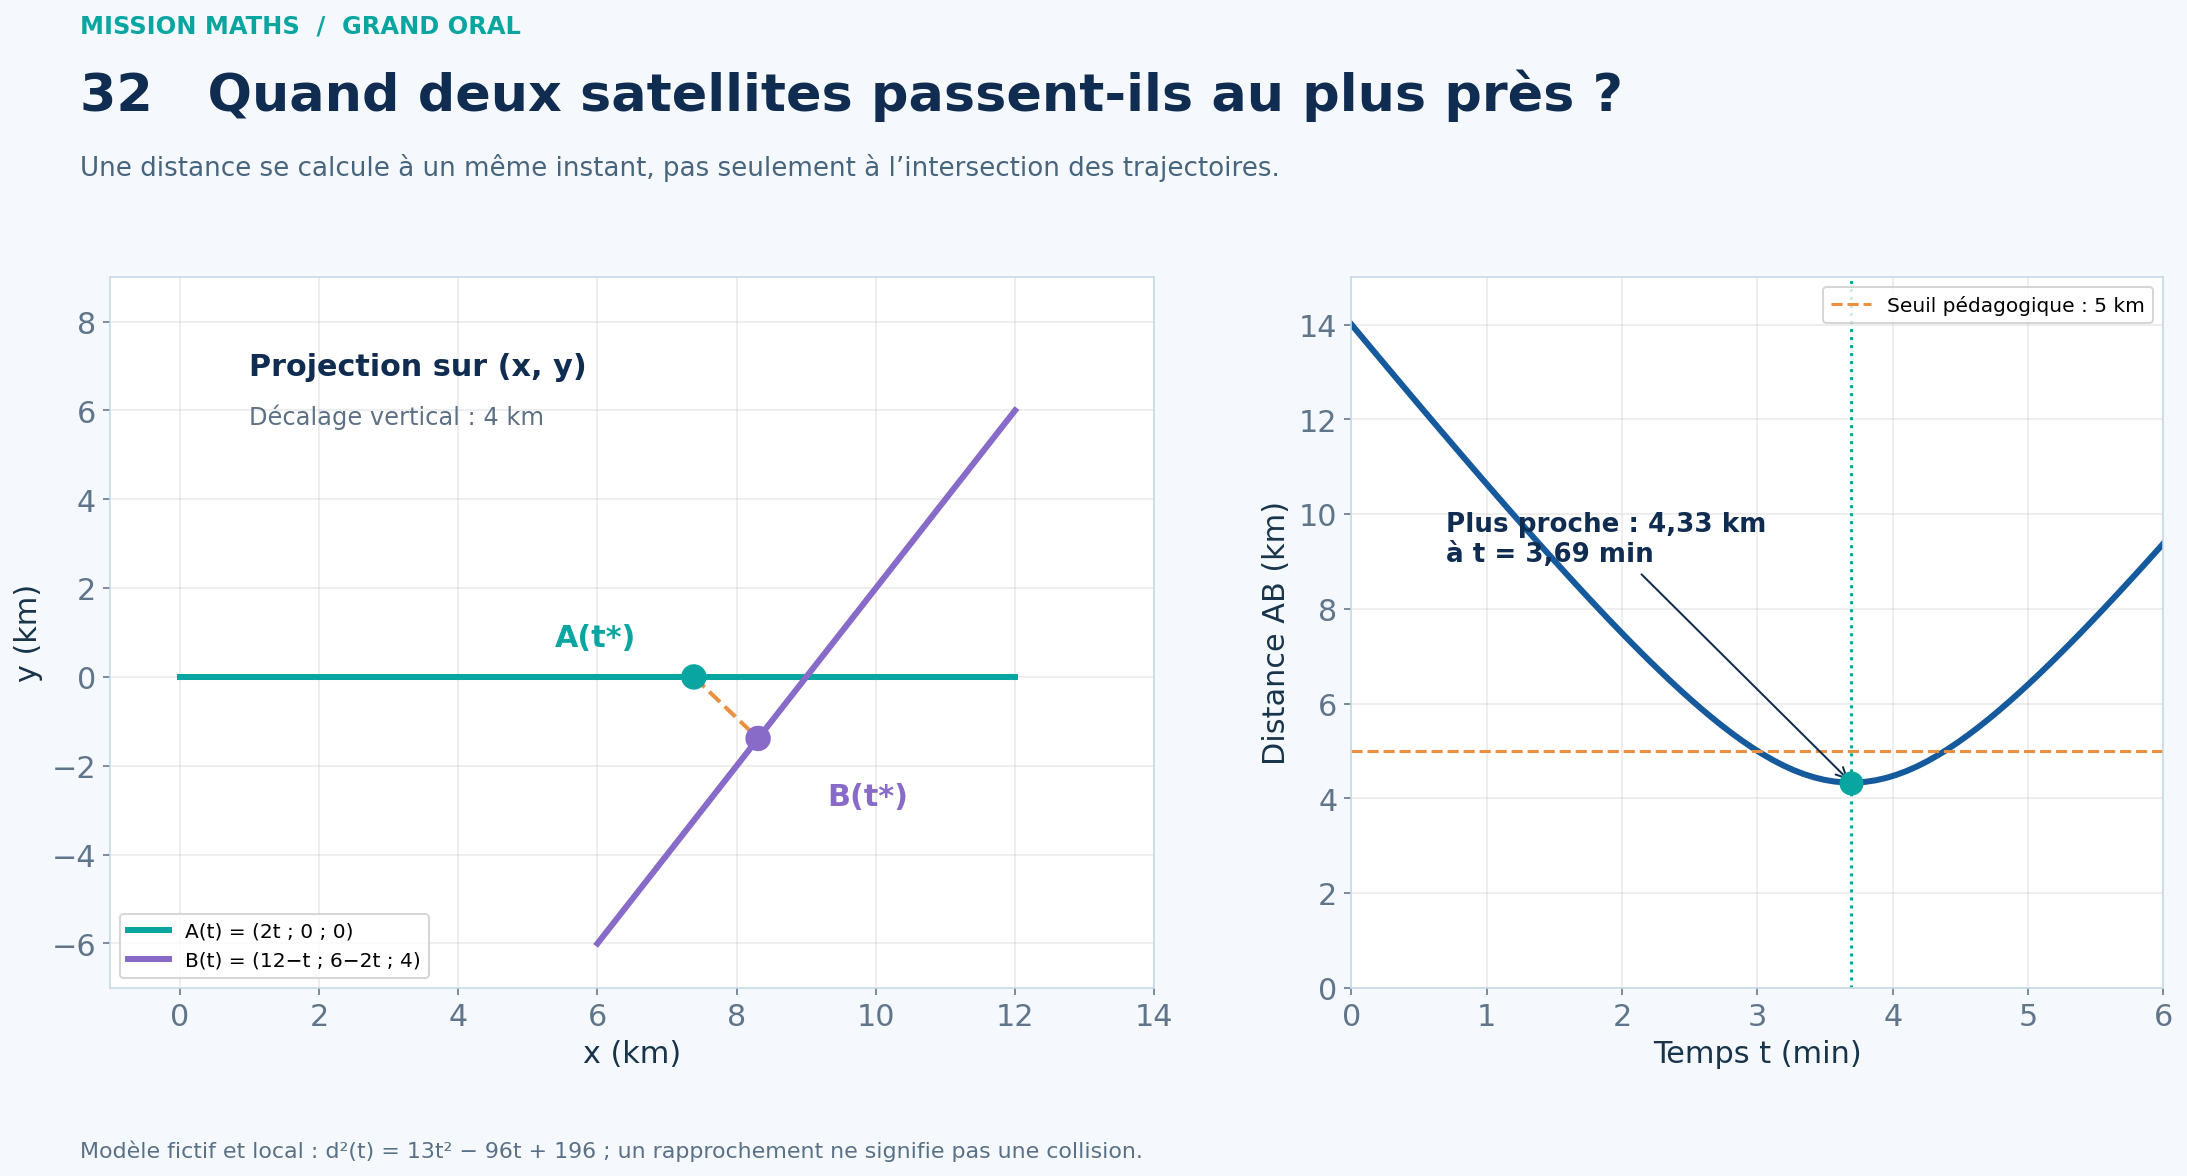
Illustration construite avec les valeurs exactes du modèle présenté dans l’exposé. Les calculs sont rappelés dans le texte ; le graphique sert à les expliquer au jury.